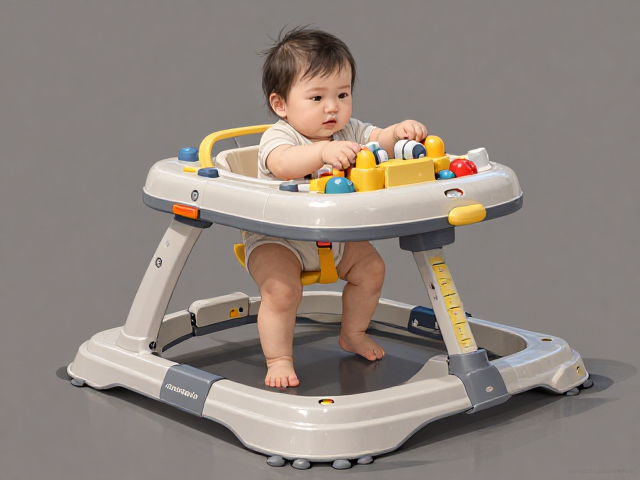
稳固结构设计的核心逻辑与力学基础
婴幼儿学步车的安全性基石在于其底盘架构的稳定性,这直接决定了设备在动态使用过程中的抗倾覆能力。科学的设计通常采用加宽的梯形或矩形底座,通过增加支撑脚与地面的接触面积,降低重心高度,从而提升静态与动态下的平衡阈值。金属框架与高强度工程塑料的结合使用,能够有效分散儿童在行走、推拉过程中产生的冲击力,避免局部应力集中导致的结构断裂或变形。
在实际物理表现中,稳固的结构意味着设备能够应对儿童不规则的动作幅度。当幼儿尝试跳跃、侧身或快速转向时,多点支撑的底盘能提供即时的反向力矩,防止车身侧翻。这种力学特性并非依赖单一材料的厚度,而是源于整体结构的几何优化与连接件的精密咬合。高质量的焊接点或加固铆接确保了各部件在长期受力下依然保持刚性,为婴幼儿提供可预测且可控的移动辅助环境。
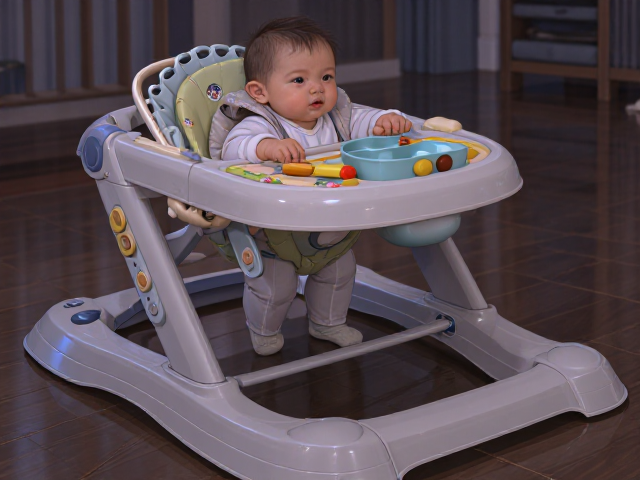
适配成长周期的动态调节机制
婴幼儿的身体发育具有显著的阶段性特征,从最初的扶站、挪步到独立行走,肢体长度与重心位置均发生持续变化。因此,学步车的结构设计需具备严密的调节逻辑,以适应不同月龄段的生理需求。可升降的把手高度通常设置多级档位,确保儿童在抓握时手臂自然微曲,肩关节处于放松状态,避免因过度伸展或压迫导致骨骼发育异常或肌肉疲劳。
随着幼儿腿部力量的增强,轮组的阻尼与转向灵活性也需相应调整。初期阶段,较硬的阻尼有助于限制过快的滑行速度,防止失控;后期阶段,适当的转向自由度则能鼓励儿童探索空间方位,促进本体感觉的发展。这种动态适配不仅体现在硬件调节上,更体现在对儿童步态过程的包容性设计上,允许孩子在安全边界内自由尝试不同的移动方式,从而自然过渡到独立行走阶段。
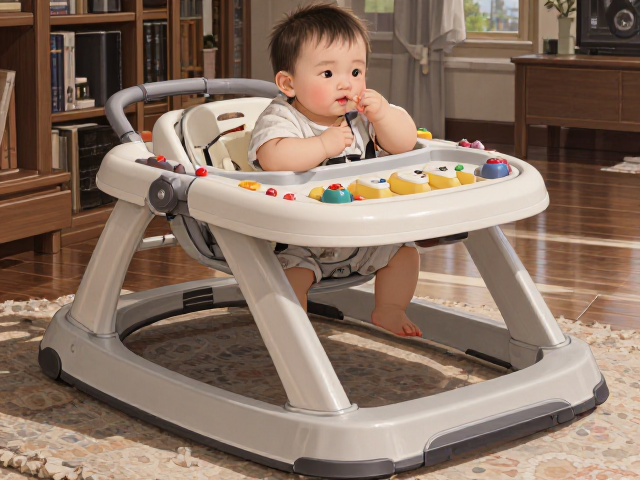
安全防护细节与环境风险规避
在婴幼儿活动场景中,潜在的安全隐患往往源于细微的设计疏漏。防夹手结构是稳固结构学步车中不可或缺的一环,轮轴连接处需设置严密的防护罩,彻底消除手指、衣物或软组织被卷入的风险。同时,把手表面的防滑纹理处理与圆润的边角设计,能有效减少摩擦损伤和碰撞伤害,确保儿童在长时间接触中不会受到物理刺激。
环境适应性也是安全评估的重要组成部分。防滑轮底材质需经过特殊处理,能够在光滑的地砖、木地板以及轻微粗糙的地毯表面均能提供稳定的抓地力,防止因地面湿滑或材质差异导致的意外滑动。此外,设备边缘不得设置尖锐突起或易脱落的小零件,所有组件必须符合严格的物理安全规范,确保即使在儿童剧烈互动的情况下,也不会对周围物品或儿童自身造成二次伤害。